Archives MIS : page conservée telle qu'elle était, les informations peuvent être datées.
FAQ Nautilus 3D
Questions les plus fréquemment posées sur Nautilus version 1.0, Nautilus 3D pour Macintosh G3 et G4.
- Qu’est ce que l’exagération verticale ?
- Nautilus affiche un relief important sous l’eau alors que je sais que le fond est plat dans cette zone
- La hauteur du relief à terre ne change pas lorsque j’utilise l’exagération verticale
- Je vois à l’intérieur du fond sous-marin et mon chalut semble traverser le relief. Bizarre…
- La caméra sur le chalut me montre l’intérieur de mon bateau. Pourquoi ?
- Le ROV semble voler au dessus du niveau de la mer
Qu’est ce que l’exagération verticale ?
Cette fonctionnalité est un outil très puissant. Il donne à l’utilisateur la possibilité d’avoir une meilleure perception des fonds sous-marins.
Pourquoi est-il nécessaire de tricher avec la représentation visuelle du relief des fonds ?
Pour comprendre ce concept, il est nécessaire de considérer les deux paramètres suivants :
-
les échelles respectives des différents éléments :
- taille du bateau : exemple 100 m
- taille du chalut : 100 m
- profondeur du chalut : entre 100 et 1000 m
- résolution de la grille de données bathymétriques : 30 s (environ 1000 m)
Ainsi, la résolution de la grille bathymétrique est environ 10 fois supérieure à la taille des objets.
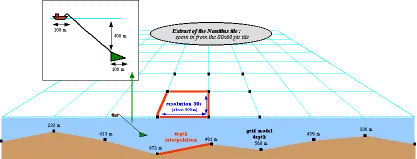
-
l’affichage en 3D des différents éléments en même temps sur l’écran :
- les objets pêche (bateau et chalut) dont la taille est modeste
- avec le fond de la mer et ses perspectives générales

Le manque de résolution dans les données de grille conduit à afficher le fond sous-marin sans mise en valeur du relief et de ses particularités.
C’est pourquoi il est nécessaire d’implémenter l’exagération verticale.
Amplifier les distances sur l’axe vertical est la seule solution pour voir les différences de niveaux des fonds.
Le rendu des couleurs est réalisé à partir des valeurs min/max de profondeur sur la tuile (cellule géographique de calcul).
Plus la tuile est large, plus le min/max a des chances d’être important. Ainsi le logiciel est pré-configuré pour afficher 60 points en latitude et 80 points en longitude.
Note : la représentation est réalisée dans une projection Mercator.
Le but est de donner à l’utilisateur :
- une impression de champ de vision important (approximativement 30 nautiques avec une grille de 30 sec) ;
- une visualisation 3D attractive et sans discontinuité.

Exemple avec des profondeurs autour de 1000 mètres et 100 mètres : le M.N.T. apparaît complètement plat.
Dans ce dernier cas, Nautilus utilisera une exagération verticale plus importante (environ 100 fois).
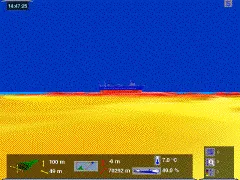
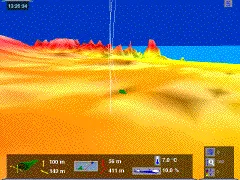
Nautilus affiche un relief important sous l’eau alors que je sais que le fond est plat dans cette zone
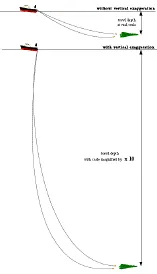
De même, le chalut est affiché juste à l’aplomb du bateau alors qu’il se trouve à plusieurs centaines de mètres du bateau.
En effet, la réalité virtuelle est déformée. Ceci est dû au fort coefficient d’exagération verticale donné à l’affichage. Or, il n’y a pas d’exagération verticale dans la représentation graphique des objets (bateau, chalut, ROV) afin d’éviter toute distorsion. C’est la raison pour laquelle le chalut se trouve à la verticale du bateau : l’affichage des funes se fait alors de manière irréelle.
Note : pour annuler toute exagération verticale, taper sur la touche S (par défaut).
La hauteur du relief à terre ne change pas lorsque j’utilise l’exagération verticale
Ceci est normal (c’est un choix esthétique) : l’affichage des reliefs terrestres conserve l’échelle et ne subit pas d’exagération verticale.
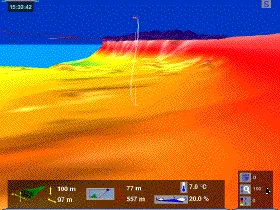
Je vois à l’intérieur du fond sous-marin et mon chalut semble traverser le relief. Bizarre…
En effet, il n’y a pas pour le moment de détection de collision entre les objets et le fond sous-marin. La caméra est une caméra sphérique pointant sur le centre du chalut. Il est possible de changer la distance entre la caméra et le chalut avec les touches de zoom + / zoom -.

Aussi, si la caméra est localisée loin du centre du chalut, il est possible d’avoir une vision du centre de la terre (sous le fond sous-marin) : en fait, le fond sous-marin se trouve placé entre la caméra et le chalut.
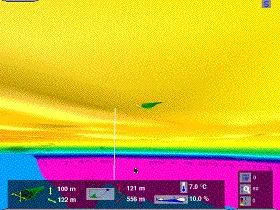
Il faut alors bouger la position de la caméra (zoom +) afin de revenir à une visualisation normale.
Note : autre possibilité de visualisation (s’il n’y a pas d’exagération verticale, échelle 1:1) :
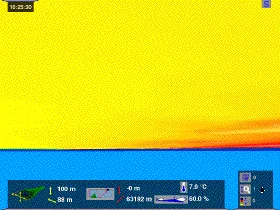
Alors, remettre le mode automatique de calcul d’échelle.
La caméra sur le chalut me montre l’intérieur de mon bateau. Pourquoi ?
Ceci est dû au fait que :
- le chalut n’est pas dans l’eau mais dans le bateau ;
- donc, puisque la caméra pointe sur le centre du chalut, si la distance entre la caméra et le chalut est faible, on rentre à l’intérieur du bateau.
Il suffit alors de dé-zoomer pour avoir une vue générale du bateau et non du chalut dans ce cas.
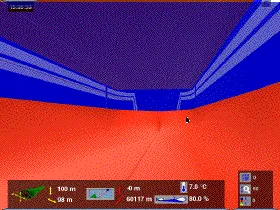
Le ROV semble voler au dessus du niveau de la mer
C’est en effet possible. Une fonction permet en effet d’augmenter ou de diminuer l’altitude du ROV au-dessus du fond sous-marin. Les valeurs min/max implémentées dans Nautilus sont : min = 50 m et max = 1 000 m. Aussi, dans le cas où le ROV navigue dans des profondeurs inférieures à 1000 m, il est possible de voir le ROV décoller et prendre de l’altitude au dessus de la surface de la mer.
Note : dans ce cas, le bouton ROV se transforme en bouton OVNI ;-)
Pour plus d’informations
Service technico-commercial : sales@justmagic.com
Mise à jour : octobre 2026