Comparatif
Cet argumentaire comparait Olex aux autres logiciels de navigation et de bathymétrie du marché, en particulier pour la bathymétrie 2D et 3D en temps réel. Il a été rédigé pour l’ancien site au cours des premières années de diffusion d’Olex en France, qui a commencé en 2000 : les configurations, les logiciels concurrents et les données citées sont ceux de cette époque.
Les atouts de Linux
Une grande partie des avantages d’Olex venait de Linux, son système d’exploitation :
- une plus grande fiabilité, grâce à l’audit régulier de son code ;
- un matériel moins coûteux, car Linux demande moins de puissance de calcul ;
- une maintenance réduite : moins d’interventions pour changer de version ou relancer le système après une panne ;
- une plus grande ouverture, avec des formats de fichiers non propriétaires ;
- des économies sur les licences du système d’exploitation et sur leurs mises à jour.
1. La fiabilité
- En plus de l’aide à la navigation, Olex propose depuis 1998 la bathymétrie automatique en temps réel, une fonction complexe à mettre en œuvre : il a été le précurseur dans ce domaine.
- À l’époque, des centaines de bateaux en étaient équipés en France et dans le monde (Norvège, Islande, Danemark, Suède, Espagne, Écosse, Irlande, Canada, États-Unis, Afrique du Sud…).
2. Un environnement plus simple et plus performant
Configurations comparées à l’époque :
| Logiciels concurrents | Olex | |
|---|---|---|
| Système d’exploitation | MS-DOS ou Windows (98, 2000 ou XP) | Linux (Red Hat ou Mandrake) |
| PC minimum | Pentium III à 700 MHz | Celeron à 433 MHz |
| Mémoire vive | 128 Mo minimum (256 Mo conseillés) | 64 Mo minimum (128 Mo conseillés) |
| Carte vidéo | carte graphique accélérée de 32 Mo | pas de carte graphique accélérée |
| Disque dur | 20 Go | 10 Go |
Olex ne demande pas de PC particulier, ni de carte graphique spéciale pour la 3D. C’est l’effet de Linux, réputé plus performant que les systèmes propriétaires comme Windows.
3. Un autre principe de fonctionnement
C’est un argument très important. Les autres systèmes partent d’une base de données existante, qu’ils modifient avec les mesures du GPS et du sondeur du bateau.
Pour MIS, dans certaines régions, la position des données hydrographiques portées sur les cartes marines officielles n’est pas assez précise pour la pêche. Mieux vaut profiter de la précision du GPS pour créer directement les cartes bathymétriques à partir des capteurs du bord.
Voir à ce sujet la Lettre du SHOM aux navigateurs : n° 17 (décembre 2000), article de Serge Lannuzel « Précision des données hydrographiques portées sur les cartes marines » ; n° 14 (décembre 1997), « De la bonne compréhension de la carte marine » ; n° 15 (décembre 1998), « Généralisation cartographique de la bathymétrie ». Voir aussi l’ouvrage du SHOM L’hydrographie, les documents nautiques et leur bon usage (édition 1997).
Les documents nautiques, destinés d’abord aux navigateurs, sont des documents hydrographiques simplifiés : ils ne portent qu’une partie des levés, pour rester lisibles (isobathes principales). Les minutes de bathymétrie du SHOM, elles, ne contiennent que la bathymétrie : elles donnent les sondes réelles relevées (en radiales), corrigées de la marée, et servent à établir les cartes de navigation. Par exemple, sur une zone d’environ 20 km², une minute compte environ 6 000 sondes (une mesure tous les 50 m), contre environ 500 sur une carte bathymétrique au 1/10 000 (une cote tous les 200 m).
Quelles bases de données les logiciels concurrents utilisaient-ils ?
Les sondes des cartes vectorielles (C-Map CM93 édition 2)
- Des essais ont comparé, en Norvège et en France, les cartes C-Map CM93 (parmi les plus précises de leur catalogue mondial) aux données enregistrées par les bateaux. Ils ont montré que les sondes de ces cartes restent beaucoup trop imprécises et comportent de nombreuses erreurs.
- Plus on s’éloigne de la côte, plus ces sondes sont rares : pour une étude bathymétrique au large, elles sont beaucoup trop peu nombreuses.
- Certains logiciels concurrents traitaient les données C-Map comme des données personnelles, impossibles à distinguer des données enregistrées par le bateau ou importées.
Olex a donc choisi de ne pas intégrer les sondes des cartes vectorielles CM93, pour ne pas fausser les relevés du bateau.
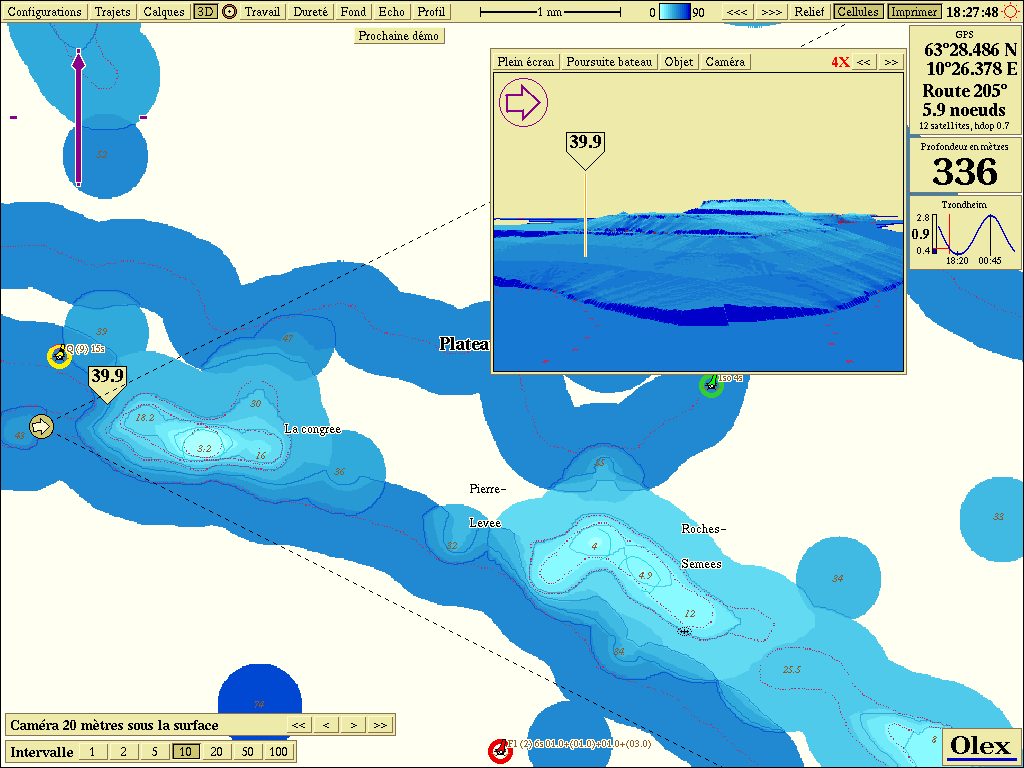 Vue 3D construite avec les seules sondes des cartes vectorisées (Rochebonne, golfe de Gascogne)
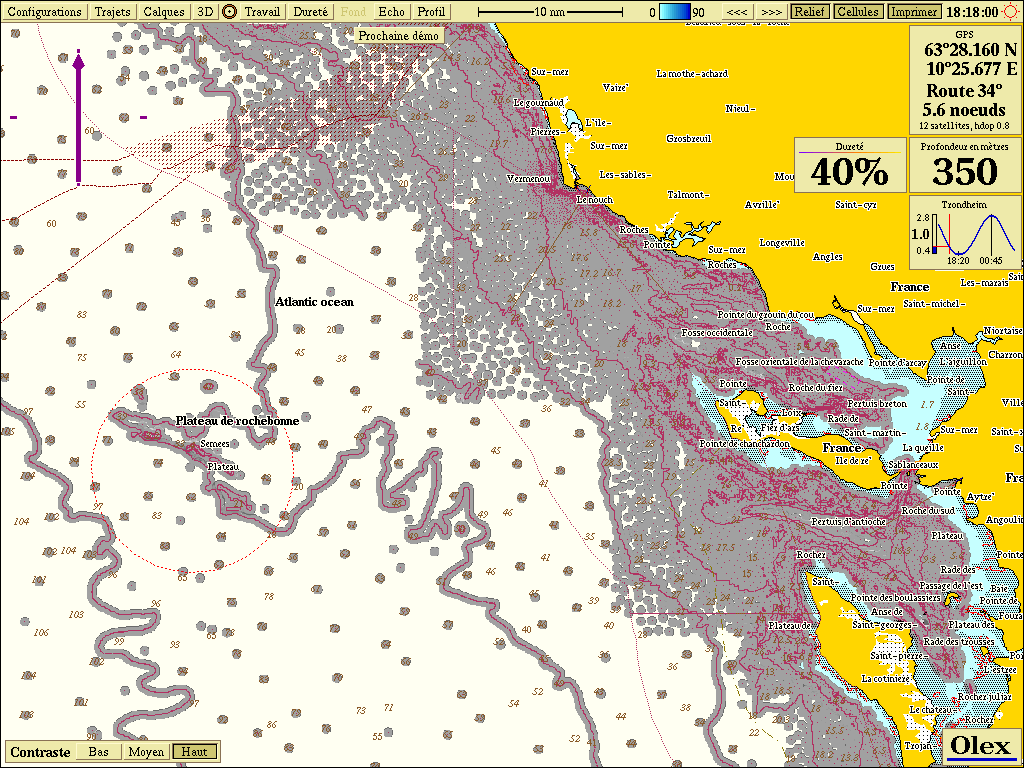 Relief calculé avec les seules sondes des cartes vectorisées
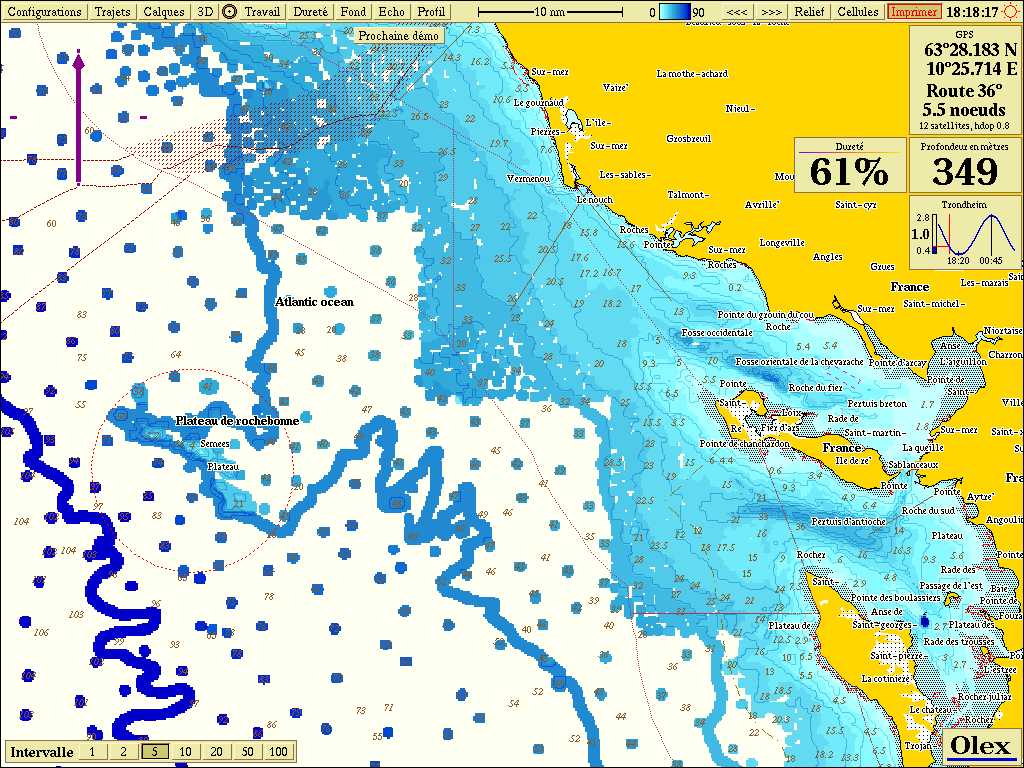 Isobathes calculées avec les seules sondes des cartes vectorisées
Les modèles numériques de terrain (MNT) en grille
Un MNT est une représentation mathématique obtenue par interpolation des données brutes mesurées : une grille de points régulièrement espacés, qui donne une image générale du terrain.
Les MNT publics du SHOM. À l’époque, toute la zone économique exclusive (ZEE) française, soit 340 000 km², était disponible en données publiques à la résolution d’une minute (environ un mille). Mais seulement 20 % de la zone, soit 70 000 km², l’était à 0,1 minute, dans deux régions :
- Bretagne Sud : 4 zones de 1° sur 1° (de 48° N 4° W à 46° N 2° W) ;
- Cotentin et baie de Seine : 6 zones de 1° sur 1° (de 51° N 2° W à 49° N 1° E).
Ces MNT répondent assez mal aux besoins des patrons pêcheurs, car ils ne sont pas assez détaillés : la meilleure résolution des MNT publics du SHOM, une grille de 0,1 minute, correspond à un pas d’environ 185 m. Là où il n’existe aucune base de données, certains logiciels concurrents n’ont que le modèle mondial ETOPO5, d’une résolution de 5 minutes, soit une grille d’environ 9 000 m.
| SHOM | NOAA | |
|---|---|---|
| Données | MNT au format .grd (BDBS, serveur Hydrostore) | MNT au format .grd (xyz), carte 16531 Krenzan Islands |
| Lieu | baie de Seine | Derbin Strait, Alaska |
| Résolution de la grille | 0,1 mille (185 m) | 50 m |
| Échelle | 1/20 000 | 1/5 000 |
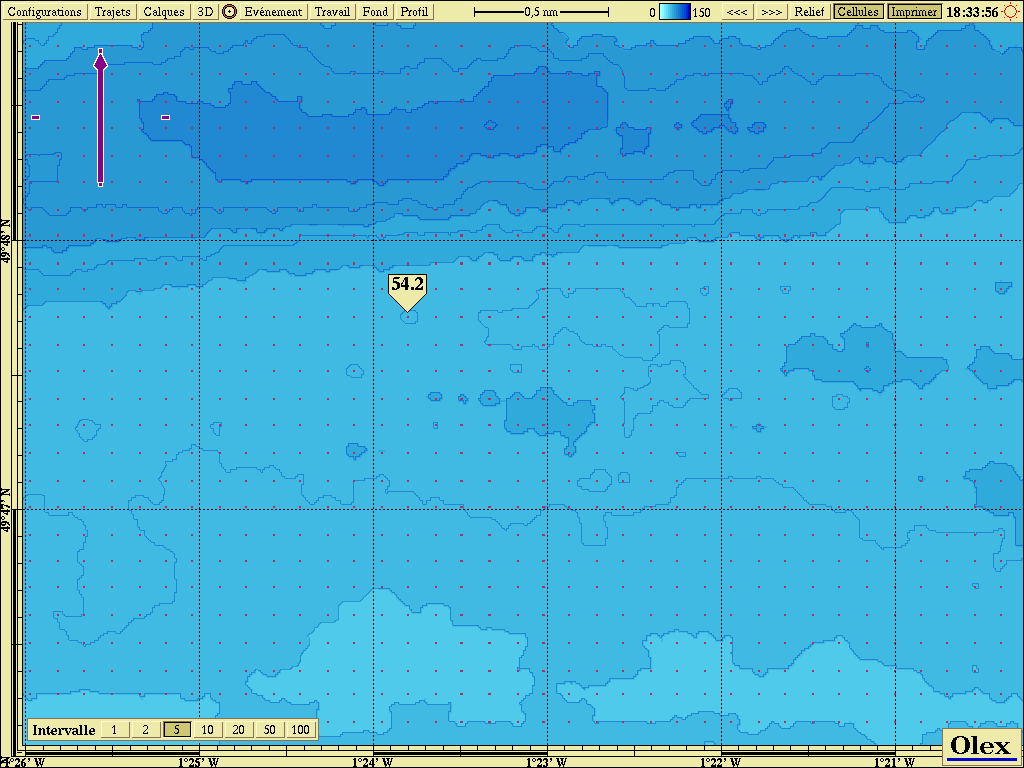 MNT du SHOM, baie de Seine : vue 2D
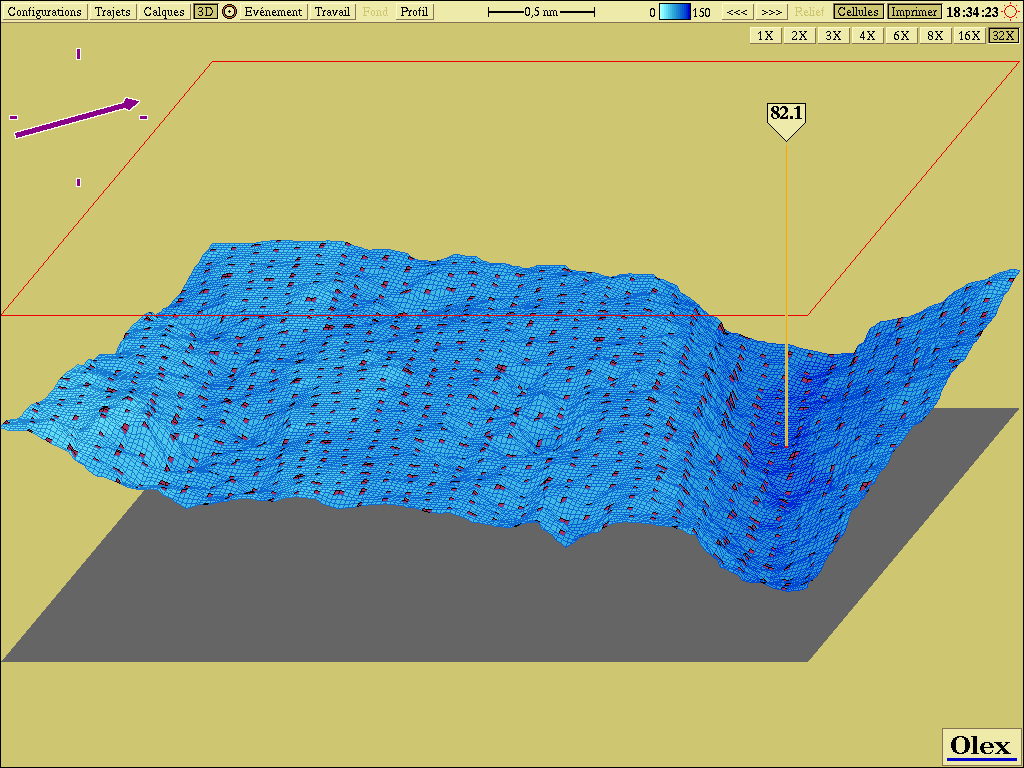 MNT du SHOM, baie de Seine : vue 3D
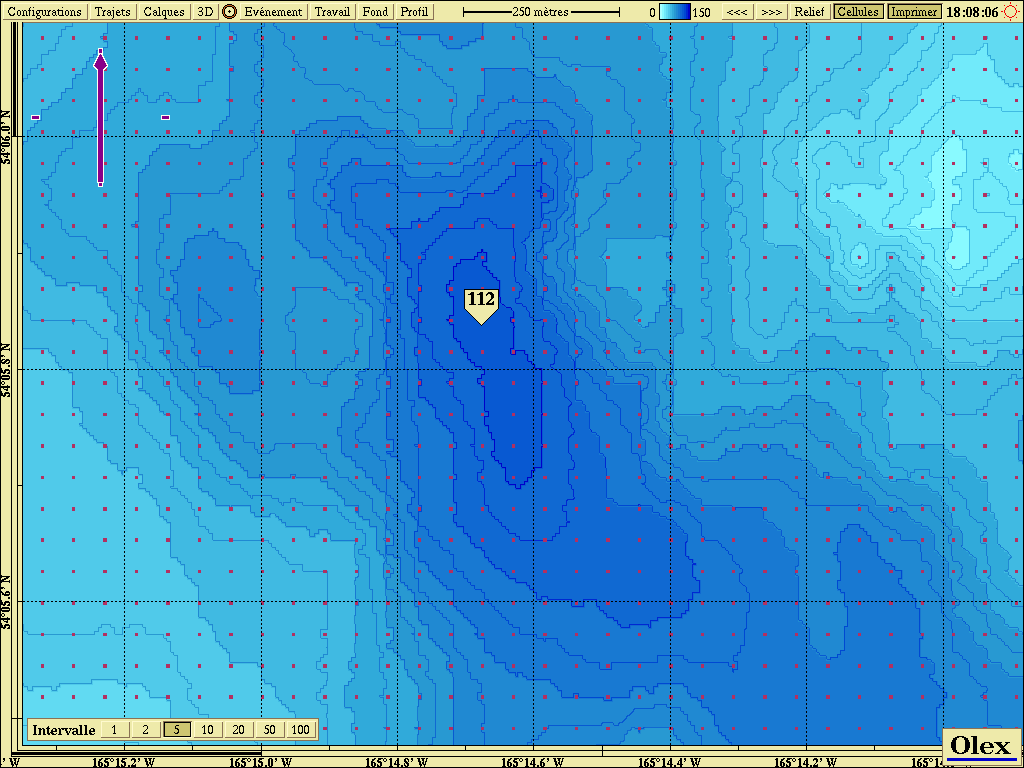 MNT de la NOAA, Derbin Strait (Alaska) : vue 2D
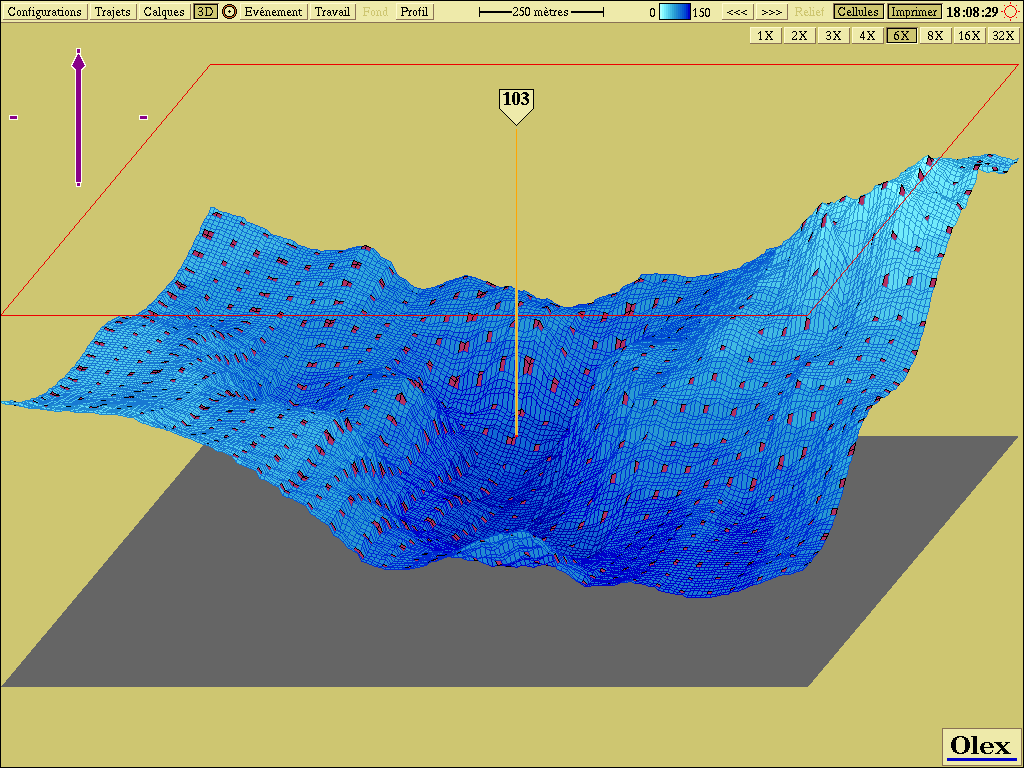 MNT de la NOAA, Derbin Strait (Alaska) : vue 3D
Les MNT de l’Ifremer. Les traitements des données des sondeurs multifaisceaux de l’Ifremer (comme le sondeur grand fond EM12D de l’Atalante) ont produit plusieurs MNT :
- Six MNT au maillage de 200 m couvrent des fonds de pêche profonde, exploités par des chalutiers français sur le talus continental (grenadier, empereur, sabre noir, siki) jusque vers 1 200 m dans l’Atlantique nord-est. C’est le projet Cartopep de l’Ifremer, dans le cadre du programme Pesca financé par la CEE : un levé d’une partie de la marge continentale à l’ouest de l’Écosse (dont la terrasse des Hébrides) et de l’Irlande. Leur résolution n’est pas tout à fait adaptée à la pêche, mais ils aident à délimiter les zones de travail dans des eaux où les données bathymétriques sont très rares, avant de construire avec Olex une bathymétrie plus fine sur les secteurs exploités.
- Les six MNT issus en 1999 de la synthèse bathymétrique et d’imagerie acoustique de l’Ifremer dans la ZEE de l’Atlantique nord-est n’étaient pas encore publics. Leur maille devait respecter les intérêts de la Défense et le protocole d’accord entre la Marine et l’Ifremer : a priori, pas moins de 500 m, sauf accord de la Marine. Il en allait de même pour les MNT de la Méditerranée occidentale (1998) et de la mer Ligure (1997).
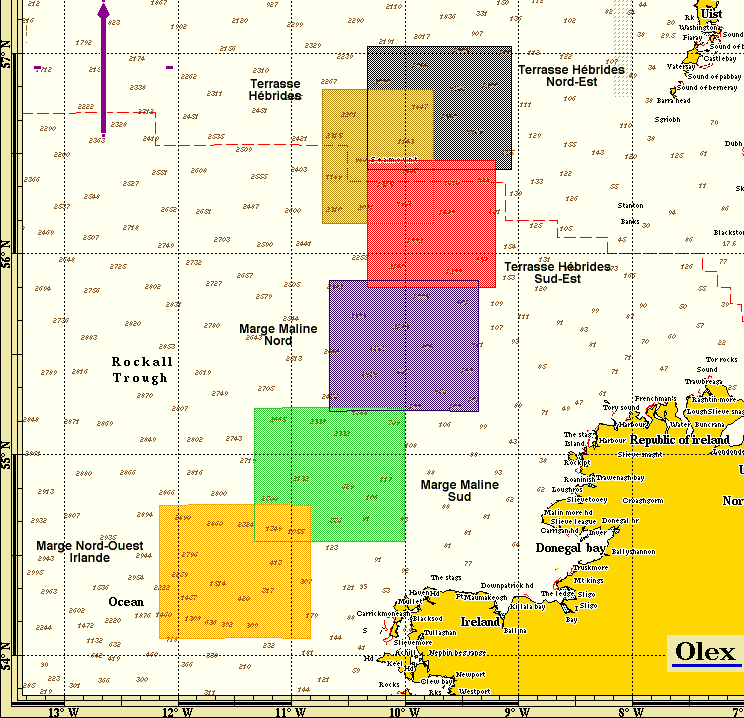 Les 6 zones du projet Cartopep (Ifremer)
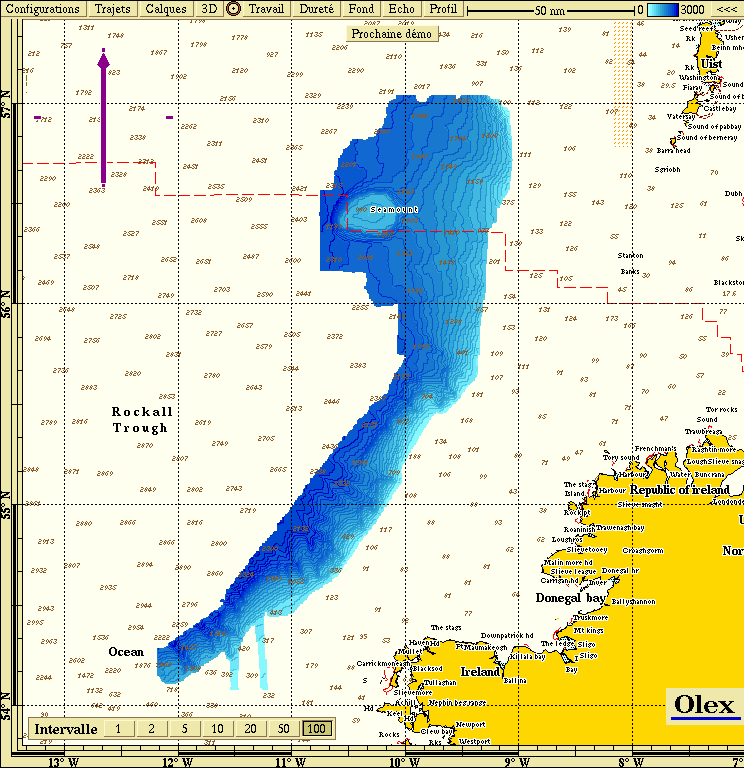 Isobathes des zones Cartopep
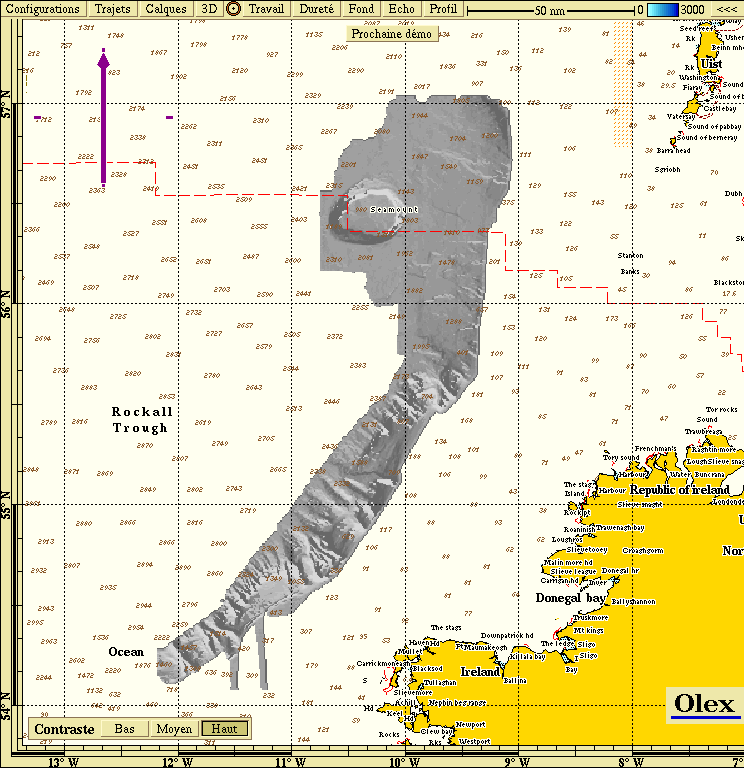 Relief des zones Cartopep
Le département Géosciences marines de l’Ifremer a aussi réalisé une synthèse bathymétrique de l’Atlantique nord-est et du golfe de Gascogne, avec toutes les données mono- et multifaisceaux disponibles. Son MNT public, au maillage de 1 km, a été importé dans Olex : 4,42 millions de points xyz.
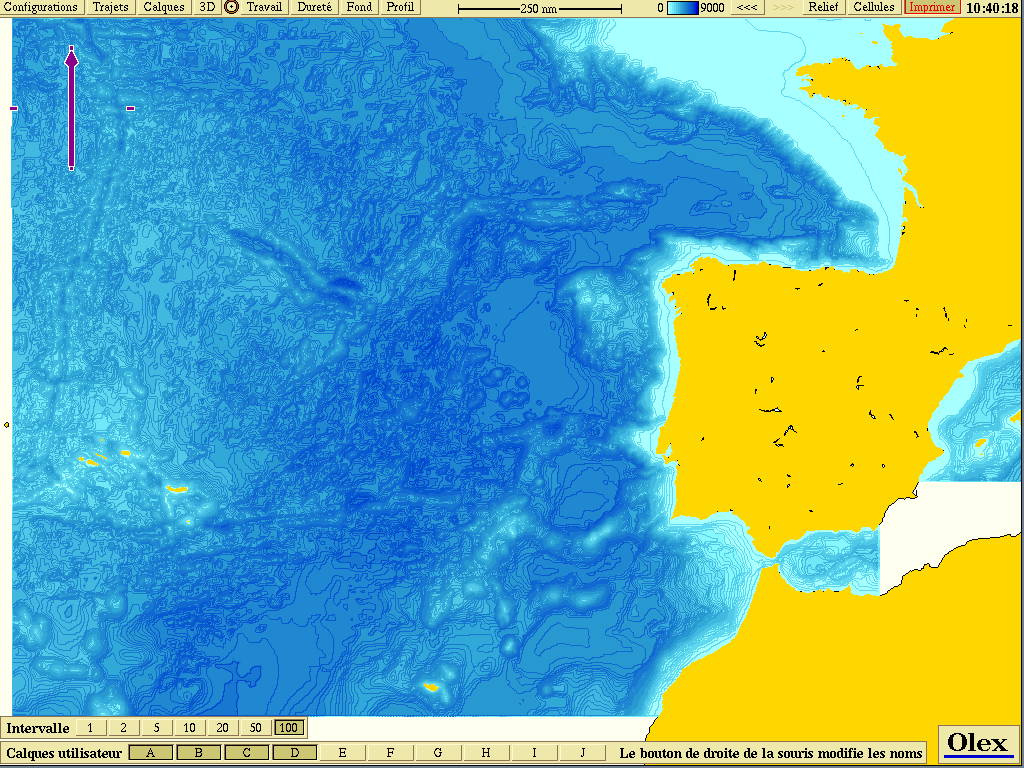 Synthèse Ifremer : isobathes
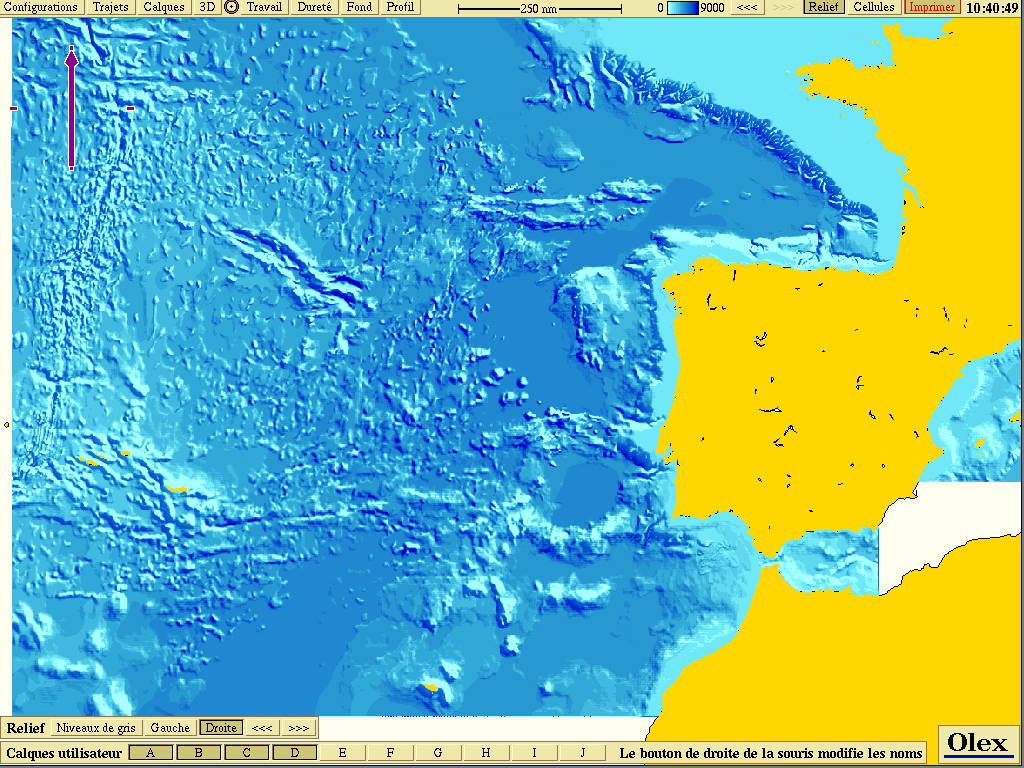 Synthèse Ifremer : relief
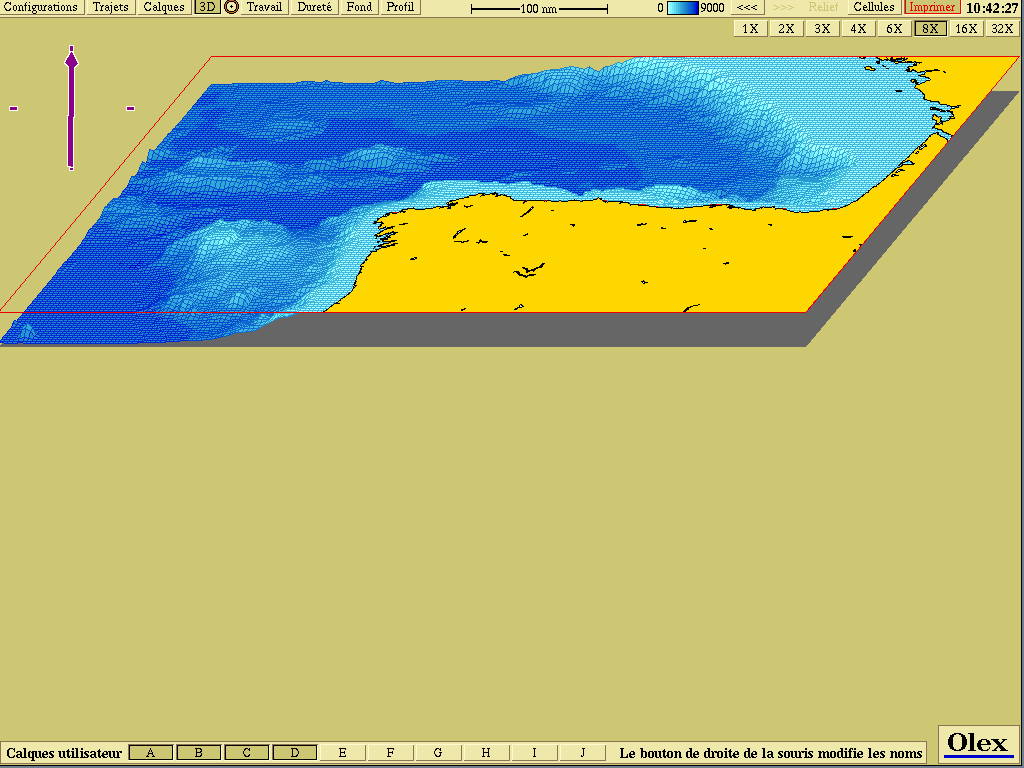 Synthèse Ifremer : vue 3D
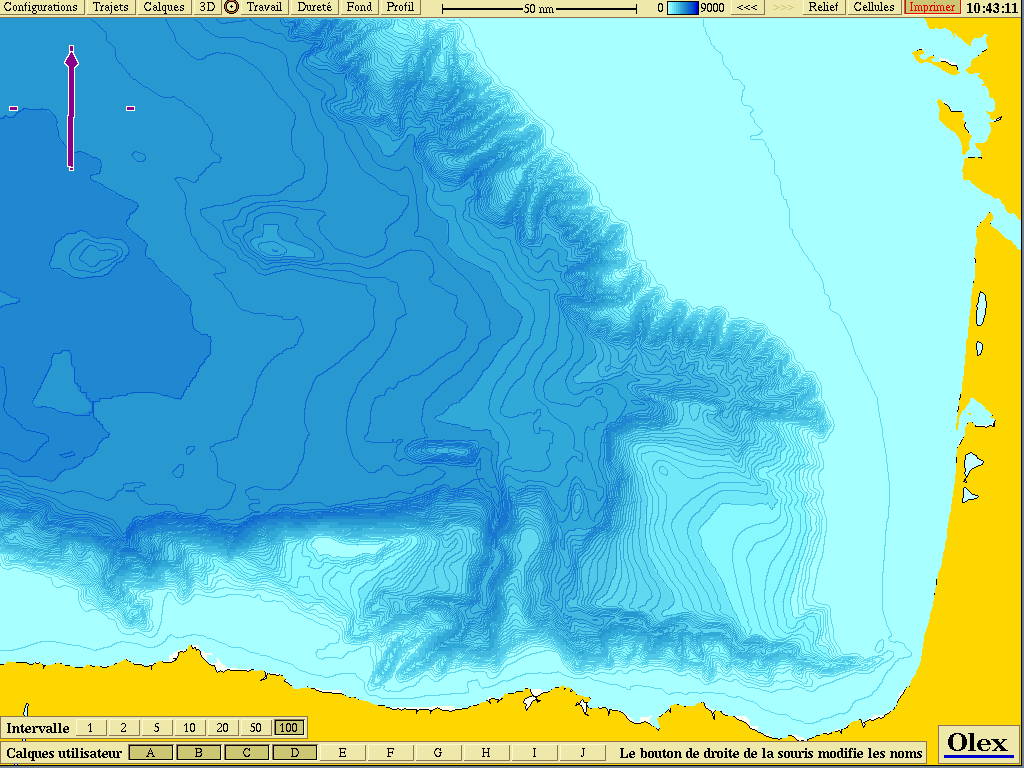 Synthèse Ifremer : golfe de Gascogne
D’autres MNT ont été importés dans Olex :
- la morpho-bathymétrie de la Méditerranée (CIESM et Ifremer), au maillage de 1 km : 1,265 million de sondes ;
- la bathymétrie de la ZEE de Nouvelle-Calédonie (Géorep), au maillage de 500 m, issue des campagnes océanographiques de l’Ifremer et de l’IRD du programme ZoNéCo : 5,34 millions de sondes.
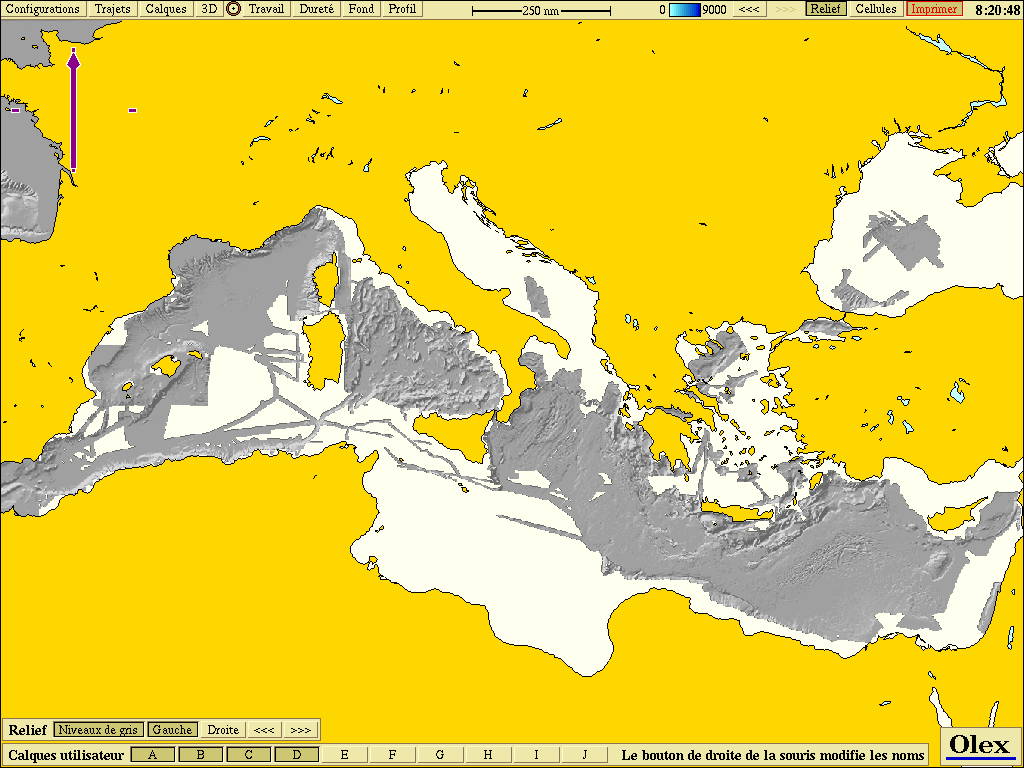 Méditerranée : relief
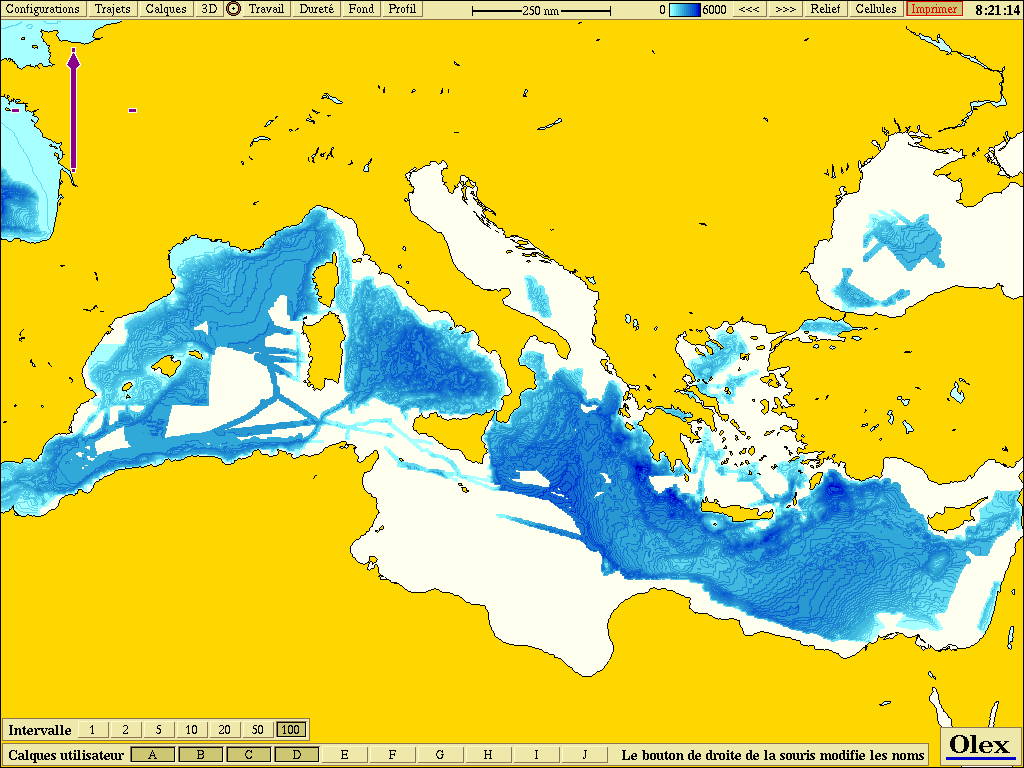 Méditerranée : isobathes
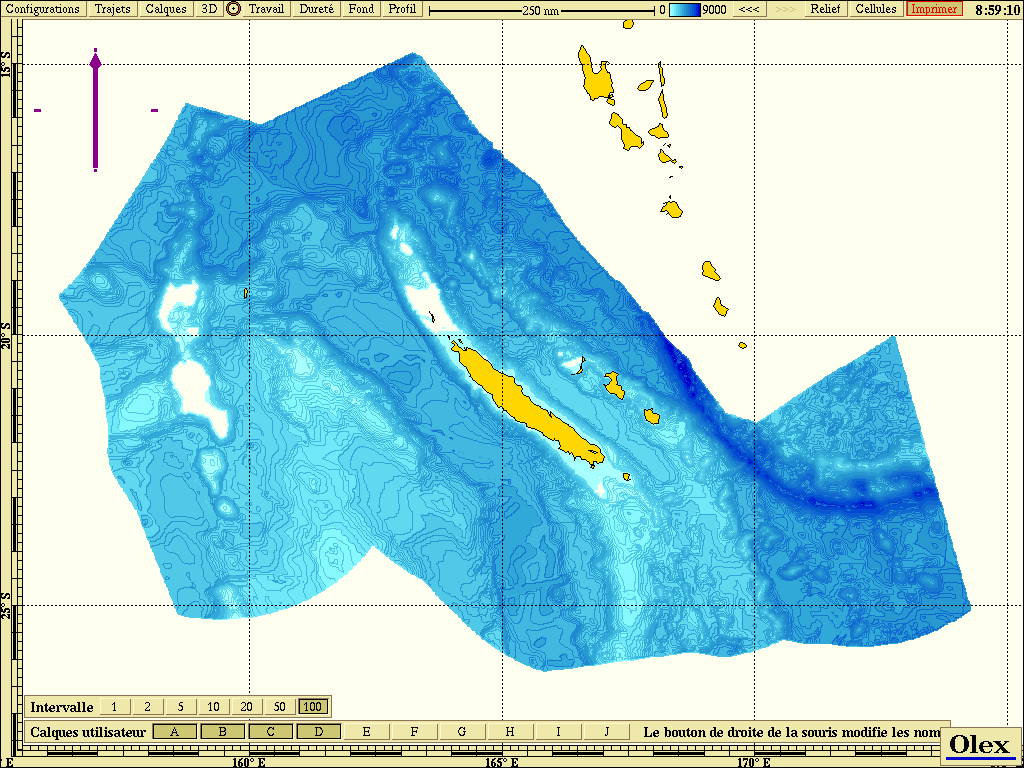 Nouvelle-Calédonie : isobathes
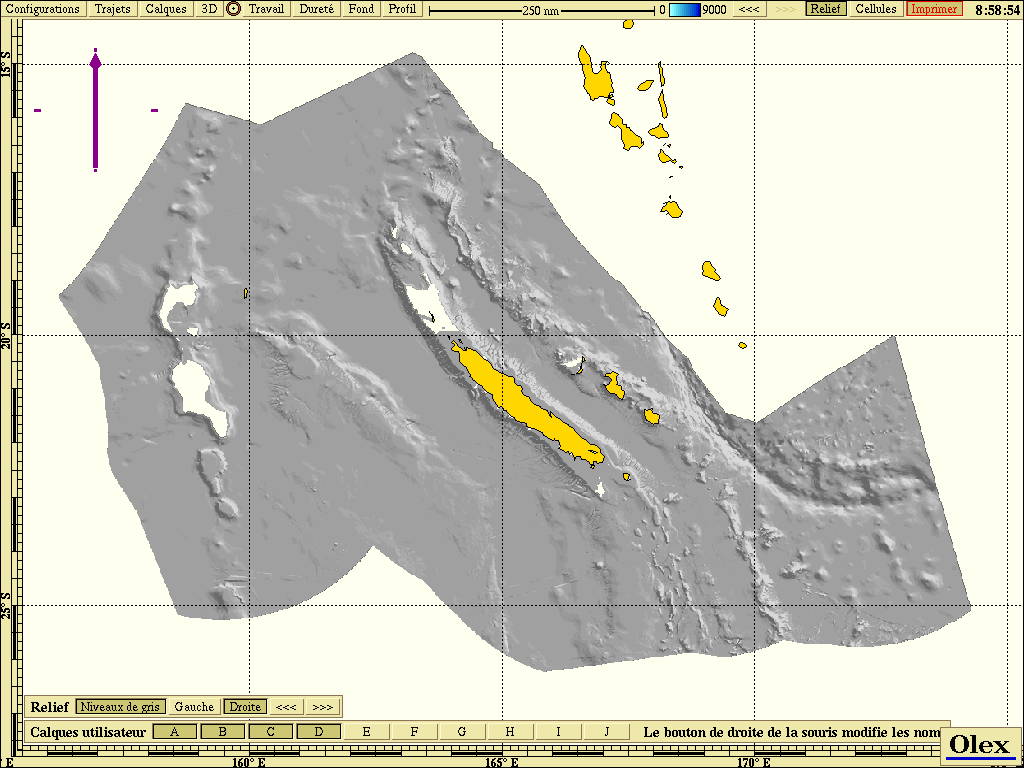 Nouvelle-Calédonie : relief
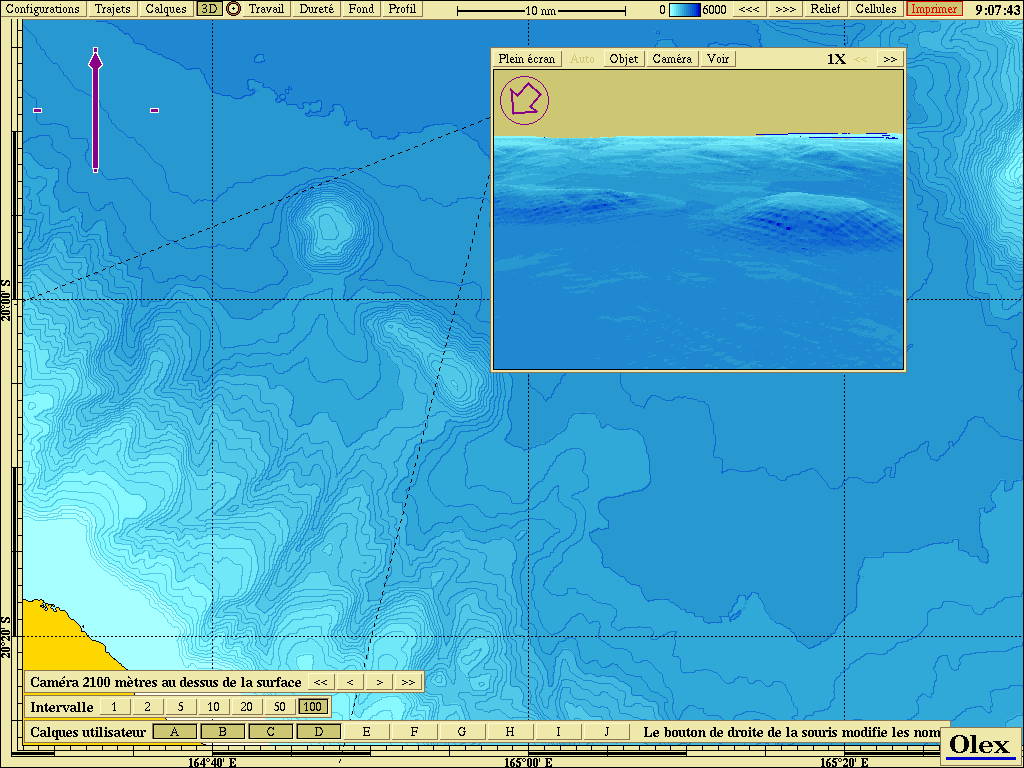 Nouvelle-Calédonie : détail
Les fichiers personnels (plans de pêche mémorisés)
Certains logiciels importent les données enregistrées par le bateau avant l’installation du module de bathymétrie (à condition d’avoir enregistré la sonde avec la position GPS), ou par d’autres systèmes de navigation. Cette fonction est intéressante mais délicate, car il faut tenir compte de la nature des données importées :
- Le positionnement. Certaines données viennent de systèmes anciens : systèmes hyperboliques (Decca, Toran, Loran) ou GPS de première génération, dont la précision était plus proche de 30 à 100 m que des 5 à 10 m du DGPS. Or rien dans ces fichiers n’indique le système de positionnement utilisé.
- La géodésie. Les enregistrements GPS ne disent pas quel système géodésique était utilisé (une limite de la norme NMEA 0183). La base bathymétrique d’Olex, comme celle des logiciels concurrents, est obligatoirement en WGS84. Or, à l’époque, la grande majorité des plans de pêche français étaient enregistrés en ED50, la géodésie des cartes papier du SHOM avant 2001. Sans conversion préalable, une erreur d’environ 150 m sur les côtes françaises s’ajoute aux données importées (voir la Lettre du SHOM n° 16, décembre 1999 : « Cartes marines et systèmes géodésiques »).
Olex part du principe que la précision du GPS, depuis mai 2000, est la seule garantie d’un positionnement fiable des sondes enregistrées. Olex n’a donc pas besoin de base de données initiale pour fonctionner. L’import de fichiers utilisateur (issus d’un positionnement DGPS et convertis au format Olex, ou de MNT) reste possible, avec les réserves ci-dessus.
Les limites techniques. Certains logiciels concurrents importaient les données personnelles à une « échelle d’importation », pour limiter les calculs et ne pas saturer le disque dur. Cette technique lisse fortement les données mesurées : il fallait travailler à grande échelle (au-delà du 1/10 000), et l’on ne pouvait pas connaître la résolution réelle de la base bathymétrique créée.
Olex n’a pas ce problème : sa base de données géographique, avec la compression et la décompression en temps réel de Linux, ne limite ni les données enregistrées ni les données importées. Par exemple, un utilisateur équipé d’un DGPS submétrique a construit une base bathymétrique d’une résolution de 1 m sur 1 m (au lieu des 5 m sur 5 m par défaut), affichée précisément jusqu’au 1/100 en 2D et en 3D.
Autre exemple : Olex AS, en Norvège, a rassemblé les données bathymétriques d’une quarantaine d’utilisateurs. Le résultat : une base de 3,5 milliards de points de sonde, dont environ 25 millions de points mesurés (un point mesuré pour 140 calculés), sur plus de 100 000 km², avec 5 m entre chaque point. Sur le disque dur, cette base n’occupait que 890 Mo.
Par ailleurs, certains logiciels ne tenaient pas compte de la marée lors de l’import, ce qui limitait leur usage au large. Et les cartes scannées (copies raster des cartes papier) proposées par certains concurrents ne servent qu’à l’affichage 2D : elles n’entrent pas dans la construction de la base bathymétrique.
En conclusion : grâce à sa base de données géographique, qui permet une grille de 1 à 5 m et un nombre illimité de sondes, Olex préconise de n’utiliser que les données enregistrées à bord. Pour MIS, la base de données générale fournie par les logiciels concurrents avec leur module de bathymétrie, outre l’argument commercial (« on démarre avec quelque chose »), masquait les faiblesses de leur base bathymétrique, en résolution comme en volume de données traitées.
4. Améliorer la qualité des levés
Malgré les filtres appliqués en amont, les sondes enregistrées comportent des erreurs plus ou moins grossières : réflexion du signal sur la surface, mauvais temps (bruit de mer et faible rapport signal sur bruit), écoulements turbulents qui créent des bulles devant les transducteurs…
Il faut les détecter et les éliminer. Or, avec des cellules de 5 m sur 5 m par défaut, les sondes à vérifier sont si nombreuses qu’une validation manuelle devient irréaliste. Olex intègre donc des algorithmes de détection automatique des sondes douteuses, qui gagnent du temps sans sacrifier la qualité. Ils reposent sur une modélisation locale du fond et sur une hypothèse de continuité topographique : des techniques géostatistiques testent la cohérence de chaque sonde avec ses voisines, et un fort écart entre la profondeur mesurée et la profondeur estimée signale une sonde probablement fausse.
Olex propose deux algorithmes :
- « pyramidal » : il compare les angles verticaux formés par les points de données et détecte les erreurs les plus grossières, avec très peu de fausses détections si le seuil est assez strict. Les angles « en creux » ou « en bosse » qui dépassent un seuil réglable sont signalés. À utiliser pour les erreurs isolées sur un fond plutôt plat.
- « somme des deux côtés » : il compare les angles formés par les points le long d’une ligne qui les traverse, et recherche les grands écarts de profondeur par rapport à la variabilité locale du fond. À utiliser pour les erreurs multiples, de plus faible amplitude, sur un fond au relief très varié (pentu ou vallonné).
L’utilisateur choisit l’algorithme et règle un seul paramètre. La validation reste interactive : les sondes douteuses sont affichées, l’utilisateur décide de les rejeter ou non, et l’interpolation est recalculée avec les sondes restantes. Le traitement est très rapide.
Ces algorithmes ont été testés sur différents jeux de données bathymétriques et se sont montrés efficaces quels que soient la profondeur et le relief. À l’époque, aucun logiciel concurrent ne proposait d’outil équivalent.
5. La facilité d’utilisation
Olex se prend en main dès les premières heures : ses boutons de fonction, plutôt que des menus et sous-menus, le rendent immédiatement compréhensible. Sa bathymétrie ne demande aucune mise en œuvre : elle est entièrement automatique et fonctionne dès le démarrage de l’ordinateur.
Chez certains concurrents, il fallait au contraire :
- créer la base de données bathymétrique ;
- importer les données de base ;
- régler l’intervalle, en secondes, entre deux imports dans la base, pour alléger les calculs. Avec Olex, aucun intervalle à régler : il prend toutes les données des capteurs, au débit fixé sur les instruments ;
- sauvegarder la base à la main. Avec Olex, la sauvegarde de la bathymétrie, comme celle des plans de pêche, est automatique et en temps réel : même en cas de coupure de courant, aucune donnée n’est perdue ;
- choisir à la main le port de référence pour la marée. Avec Olex, la correction de marée est automatique.
6. Des outils d’analyse 2D/3D puissants
- Profils du fond entre des points choisis par l’utilisateur.
- Affichage d’une plage de sondes pour souligner les pentes.
- Échelles toujours affichées en 3D. Plus l’échelle du graphique 3D est grande, plus il montre de détails ; mais il faut aussi connaître les échelles réelles et pouvoir mesurer cap et distance entre deux points. Certains concurrents affichaient le fond sans repère d’échelle ni de distance, ce qui pouvait prêter à confusion, car les échelles des profondeurs, de la zone et du bateau étaient disproportionnées. Avec Olex, l’utilisateur connaît toujours l’échelle de la carte, les distances entre les objets de la scène 3D et l’exagération verticale ; de plus, le bateau est affiché à l’échelle lors des forts zooms.
- Multitâche : import de données bathymétriques en tâche de fond, pendant l’enregistrement de la bathymétrie en temps réel et la navigation.
- Rapidité : même sur un PC d’entrée de gamme, sans carte graphique accélérée, les calculs et l’affichage sont étonnamment rapides comparés aux systèmes concurrents qui demandaient un matériel haut de gamme.
7. Les données utilisateur : un format ouvert
- Une gestion automatique des plans. Les autres systèmes géraient les plans de pêche comme des fichiers : il fallait les nommer (souvent avec des noms courts) et les ranger dans des dossiers. En pratique, on trouvait des copies de plans dans plusieurs dossiers, parfois mises à jour à la place des originaux. Olex supprime cette gestion de fichiers : l’utilisateur saisit ses marques, lignes et surfaces sans se soucier de leur sauvegarde. Tout est enregistré dans une base de données géographique et s’affiche sur la zone concernée, depuis la mise en service du logiciel. Les calques permettent d’afficher ou de masquer certaines données. Chaque saisie est aussitôt sauvegardée sur le disque : rien n’est perdu, même en cas de coupure de courant.
- Des traces archivées par date et par lieu. L’utilisateur peut faire réapparaître, dans l’ordre chronologique, chaque trajet effectué dans une zone depuis la mise en service d’Olex à bord.
- Un format de fichier ouvert. Les formats propriétaires gênent l’échange de données entre systèmes, rendent les transferts coûteux et font craindre de perdre des années de travail en changeant de logiciel, ou si l’éditeur disparaît. Olex a été le premier système à adopter un format ouvert : un simple fichier texte, lisible par n’importe quel éditeur ou tableur, que d’autres applications peuvent traiter. Les données restent ainsi utilisables, indépendamment du logiciel qui les a créées.
Olex est surtout connu pour la bathymétrie en temps réel, mais ses utilisateurs découvrent vite la simplicité et la puissance de ses fonctions de traceur de route et de gestion des plans de pêche. Certains y ont même transféré la saisie de leurs plans de pêche.
8. L’échogramme et la nature du fond
- Olex était le seul système à garder en mémoire l’échogramme du sondeur lié à la trace du navire : l’utilisateur peut rejouer la position du bateau sur sa trace et revoir l’écho du sondeur, en modifiant le gain si besoin.
- Le relief du fond peut être affiché avec une palette de couleurs qui indique la dureté du fond.
- À l’époque, ces fonctions passaient par le module Ex60 d’Olex et n’étaient compatibles qu’avec les sondeurs Simrad EQ60BB et ES60. Voir Dureté du fond.
9. L’offre commerciale
- Une offre simple : de nombreuses fonctions sont en standard dans Olex (profil du fond, ARPA, modules 2D/3D, nombre illimité d’interfaces : pilote automatique, gyrocompas, sondeur…) ; seules les fonctions qui demandaient un matériel particulier étaient des options payantes.
- Des mises à jour sans surprise : de la première version d’Olex installée en France (2.11, en 2000) jusqu’à la rédaction de cet argumentaire, tous les clients de MIS ont reçu gratuitement les nouvelles versions. Les conditions actuelles sont sur la page Tarifs et références.
- Un coût total de possession (TCO) réduit : à configuration égale, Olex se révélait la solution la
moins chère sur sa durée de vie, une fois comptés les coûts cachés (gestion, mises à niveau, support) :
- des performances élevées, donc un matériel peu coûteux ;
- sécurité et fiabilité, donc presque pas de maintenance à quai (application dédiée sous Linux) ;
- un logiciel simple, donc une formation rapide (il est conçu pour des gens qui veulent naviguer, pas faire de l’informatique) ;
- des interfaces simples à brancher, donc une installation moins chère ;
- des mises à jour gratuites, donc peu d’administration ;
- un format de données ouvert, donc des données pérennes.
Mise à jour : octobre 2026