Prestations et développements
Autour d’Olex, MIS apporte des services à valeur ajoutée : développements spécifiques, logiciels libres, conseil technique et, à l’époque de l’ancien site, location de matériel. Pour un besoin précis, contactez-nous.
Développements spécifiques
MIS a développé pour Olex des extensions logicielles qui permettent :
- de modifier le pilote d’entrées-sorties d’Olex pour brancher des GPS USB (par exemple avec un pilote Linux pour un GPS Rojone) ;
- d’interfacer des instruments ou des capteurs sans sortie NMEA (format propriétaire), que le pilote
d’origine d’Olex ne gère pas :
- l’altimètre Tritech PA500 ;
- les sondeurs Atlas DESO22 et Reson Navisound 215 ;
- le compas satellitaire Thales 3011 ;
- la centrale d’attitude Xsens MTi ;
- le système de positionnement acoustique de chalut iXTrawl Geonet ;
- le système de positionnement acoustique Simrad HPR300P ;
- les systèmes de géométrie du chalut Scanmar et de contrôle des funes Marelec ;
- de sauvegarder sur une clé USB le plan utilisateur (
Ruter.gz) et les copies d’écran (bilder.zip), à la place de la disquette prévue à l’origine par Olex (voir le ReadMe de ces scripts) ; - de créer un « fil d’eau » (bathymétrie égale à zéro) qui délimite la surface à cartographier, par exemple un lac ou une retenue d’eau sans carte vectorielle ;
- de convertir des cartes vectorielles Autocad DXF (plans topographiques) au format S-57 (DXF2S57) ;
- de convertir des fichiers GPX (traces, routes) ou Autocad DXF (des pipelines, par exemple) au format du plan utilisateur d’Olex, appelé « Ruter » (GPX2Ruter et DXF2Ruter) ;
- d’obtenir une bathymétrie submétrique, avec export xyz en projection Lambert et réduction des sondes au zéro IGN69 (via la grille RAF98), grâce à l’utilitaire convert_logRTK_Olex pour Windows XP ;
- de créer en tâche de fond un fichier journal au format texte qui horodate les valeurs brutes d’un GPS cinématique et d’un sondeur (latitude, longitude, hauteur orthométrique, ondulation du géoïde, nature du signal GPS, nombre de satellites, HDOP, profondeur), pour corriger la profondeur avec un GPS cinématique RTK (Real Time Kinematic) ;
- de relier Olex à GeoMovie, pour géoréférencer les images vidéo sous-marines prises par un ROV ;
- d’utiliser une configuration Linux à deux écrans, avec le logiciel Dataview qui acquiert, affiche et sauvegarde les données horodatées des capteurs sur le second écran ;
- de suivre des mobiles (VTS) avec des transpondeurs VHF Thales Tracs TDMA ;
- d’acquérir des données NMEA sur plusieurs voies et de les renvoyer sur le réseau Ethernet en broadcast UDP ;
- d’ajouter au fichier des harmoniques de marée de XTide les ports français principaux et secondaires, ainsi que les échelles limnimétriques du Bas-Congo (RDC), avec leurs décalages par rapport au port de référence de Bulabemba ;
- d’importer des données bathymétriques de sources ou de bases de données diverses (voir Import MaxSea) ;
- d’importer des plans de pêche créés par d’autres logiciels de bord, comme MaxSea ou Turbo2000 ;
- de créer une base de données des données personnelles saisies dans Olex (exemple), pour en extraire une partie selon une zone géographique, un type de marque ou des dates. L’interface de sélection passe par un navigateur web.
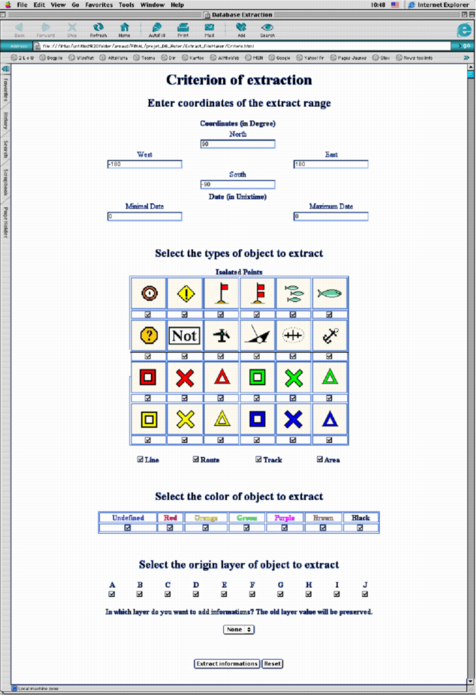
La liste des instruments ci-dessus a été établie à l’époque de l’ancien site ; contactez-nous pour le matériel actuel.
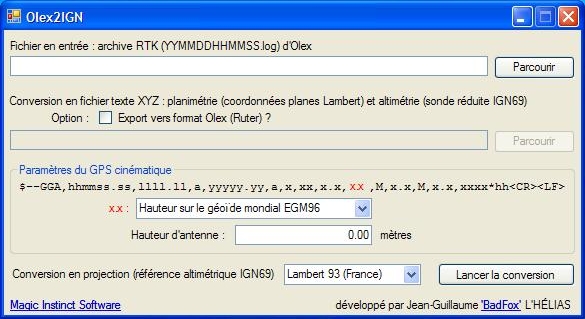 L’utilitaire convert_logRTK_Olex
Logiciels libres
MIS a publié plusieurs utilitaires pour les utilisateurs avertis d’Olex. Ce sont des logiciels libres et gratuits, sous licence GNU GPL 2.0, dont les sources sont téléchargeables ci-dessous. MIS les a fait développer dans le cadre d’une veille sur les outils de développement multiplateformes (Linux, Mac, Windows) : ils ont été réalisés par des étudiants pendant leur stage de fin d’études.
Ces utilitaires sont ceux que publiait l’ancien site : ils visent les systèmes de l’époque (Windows 2000/XP, Mac OS X 10.3, Fedora…).
Olex2GoogleEarth (Ruter2kml)
Script Perl multiplateforme (Windows, Linux, Mac OS X), réalisé par un étudiant de l’EPSI Nantes. Il convertit les données utilisateur d’Olex (marques, lignes, zones du fichier Ruter) pour les afficher dans Google Earth.
Téléchargement : Olex2GE.zip.
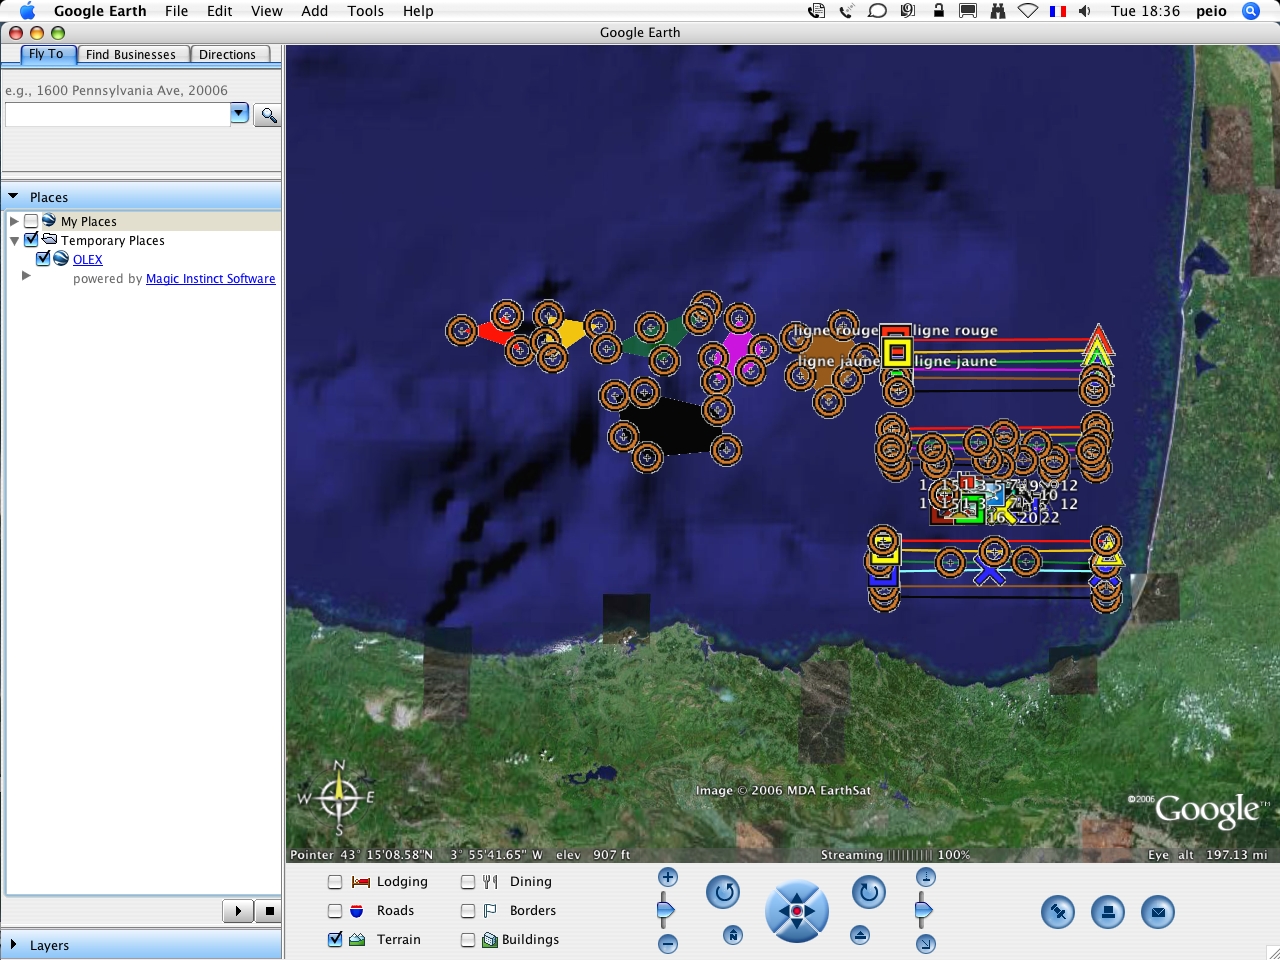 Un fichier Ruter d’exemple dans Google Earth
Olex2ArcView (Ruter2shp)
Extension pour ArcView 3.x sous Windows 2000/XP, écrite en langage Avenue par un étudiant de l’EPSI
Nantes. L’extension Olex2ArcView.avx convertit les données utilisateur d’Olex (marques, lignes, zones) en
base DBase (.dbf) affichable dans ArcView. L’utilisateur peut ensuite la convertir au format shapefile
standard d’ArcView (Theme → Convert to Shapefile).
Téléchargement : Olex2ArcView.zip, sources : Olex2ArcView_source.zip.
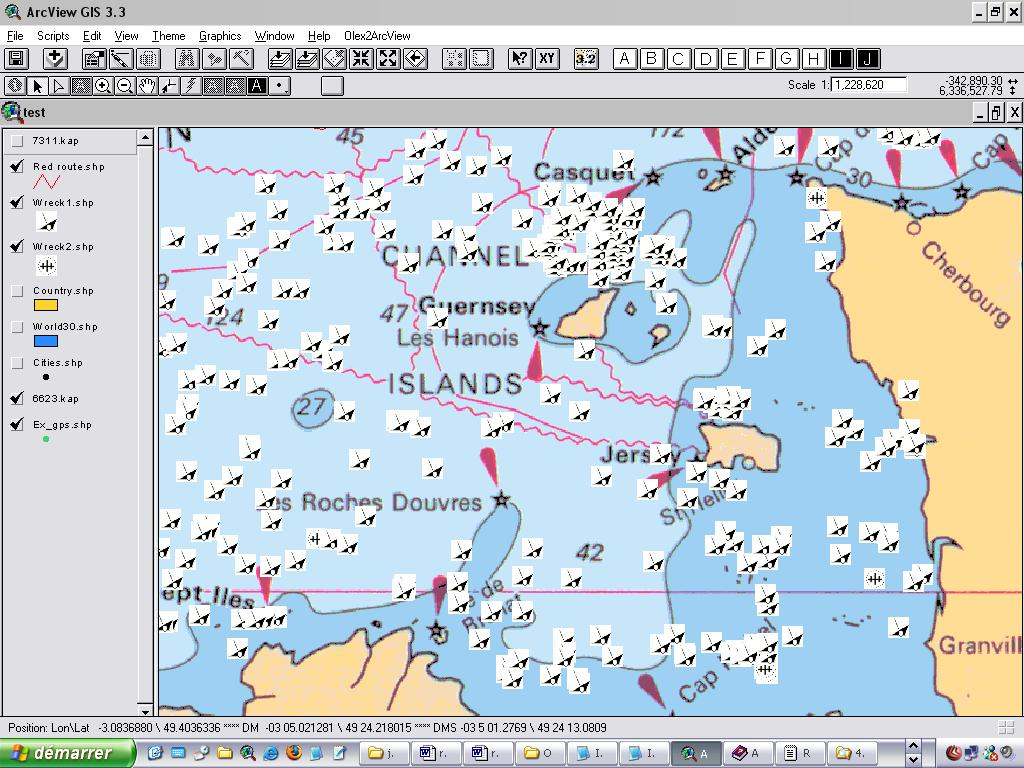 Un fichier Ruter avec les épaves du SHOM dans ArcView 3.3
Olex2MapInfo (Ruter2mif)
Convertisseur pour Windows 2000/XP, réalisé par un étudiant du CNAM Nantes. Il convertit les données utilisateur d’Olex (marques, lignes, zones) au format MIF/MID de MapInfo.
Documentation : Olex2MI.pdf, téléchargement : Olex2MI.zip, source : Olex2MI.c.
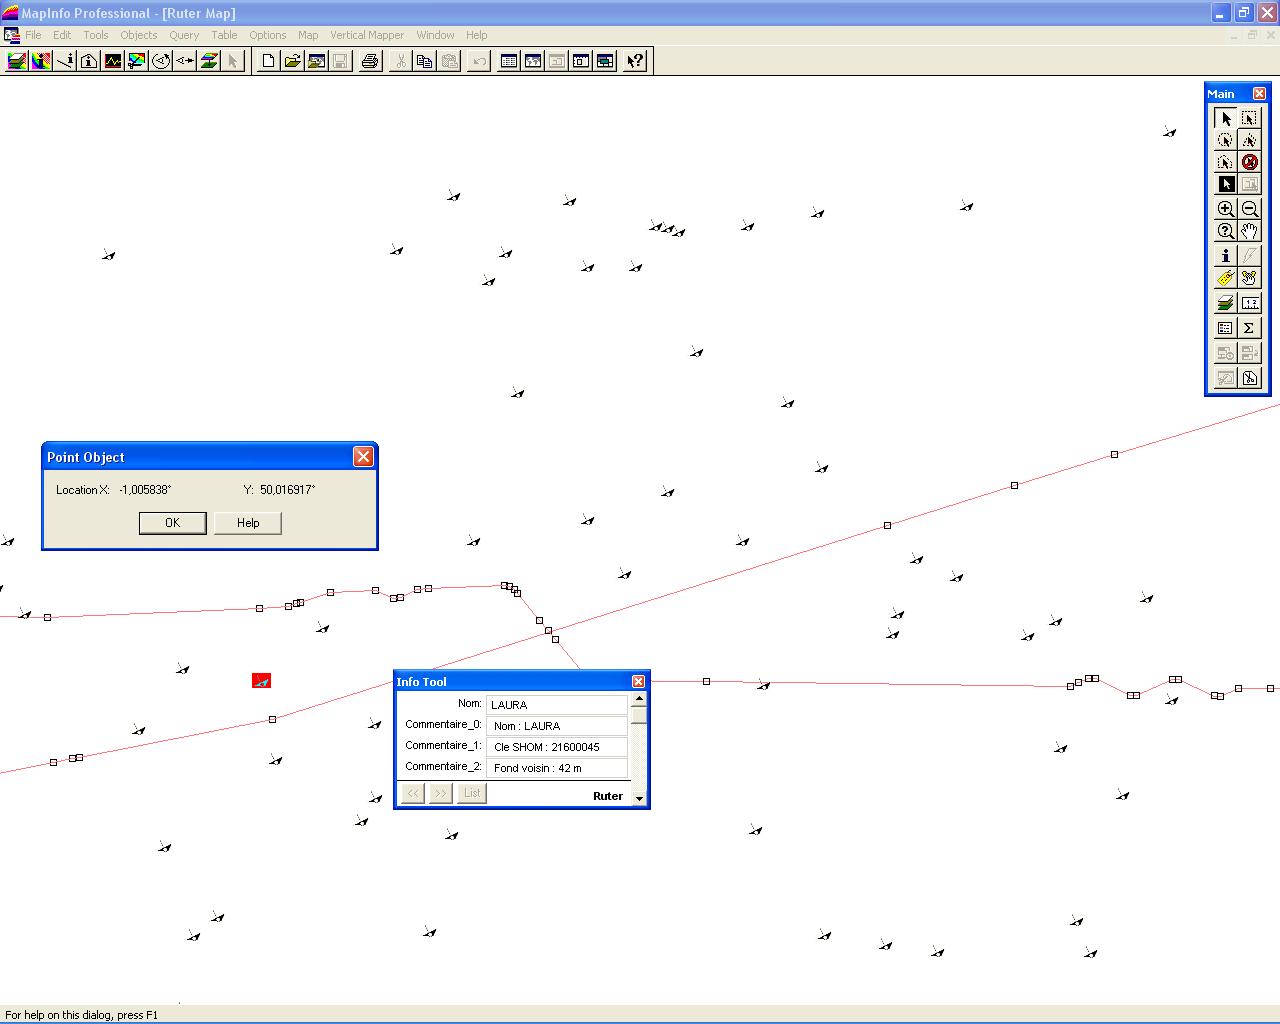 Un plan de pêche avec les épaves du SHOM et un câble sous-marin dans MapInfo
GPS2MI
Convertisseur pour Windows 2000/XP, réalisé par un étudiant du CNAM Nantes. Il affiche dans le SIG MapInfo la trace d’un mobile équipé d’un GPS, avec son cap représenté par un vecteur dont la longueur varie selon la vitesse.
Documentation : gps2MI.pdf, téléchargement : gps2MI.exe, source : gps2MI.c.
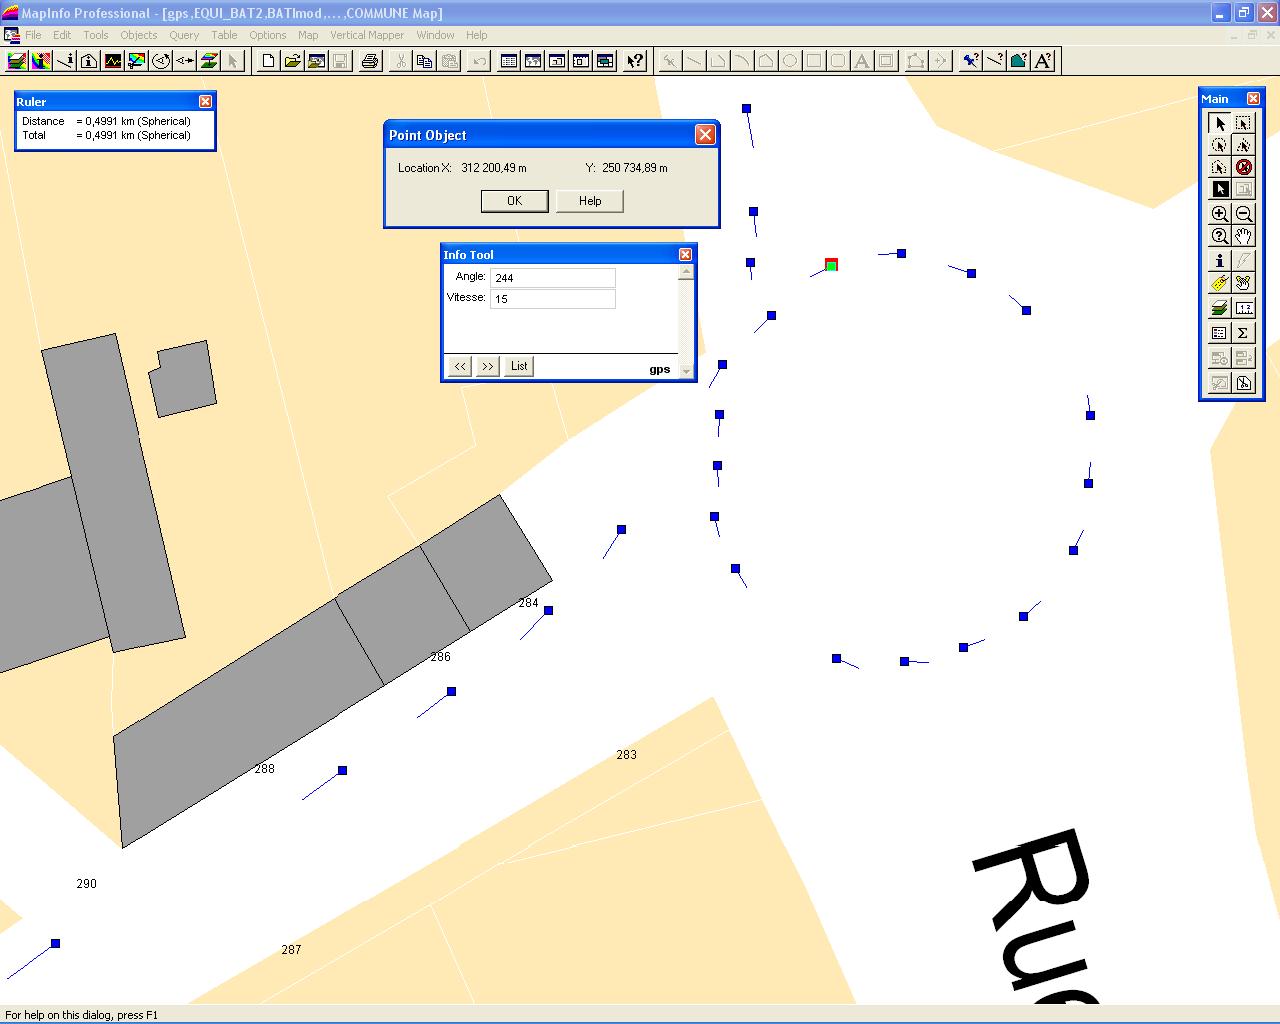 Le parcours d’une voiture dans une rue de Nantes
Olex2IGN
Logiciel multiplateforme (Linux, Windows) utilisant la bibliothèque graphique GTK, réalisé par un étudiant de l’EPSI. Il convertit les données bathymétriques acquises avec Olex (GPS cinématique RTK en WGS84 et sondeur) dans les référentiels topographiques terrestres : planimétrie en projection Lambert et altitudes rapportées au zéro NGF-IGN69.
Il fonctionne avec le module d’acquisition Bathy_RTK d’Olex développé par MIS, qui enregistre et horodate les données acquises (date et heure, latitude et longitude, profondeur, hauteur ellipsoïdale, nombre de satellites, GDOP). Olex2IGN produit alors un fichier xyz utilisable dans des logiciels comme AutoCAD, MapInfo avec Vertical Mapper, ou Surfer.
Documentation : Olex2IGN.pdf, téléchargement (Windows) : Olex2IGN.zip, sources : version en ligne de commande et DLL.
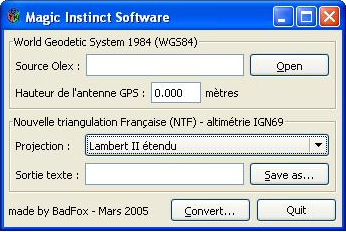 Olex2IGN
Bathy Data Recorder
Logiciel multiplateforme d’acquisition de données bathymétriques, écrit en REALbasic par un étudiant de Polytech Nantes. Sur un PC dont deux ports série sont reliés à un GPS et à un sondeur, il enregistre les positions et les sondes, horodatées et synchronisées, nécessaires pour construire un modèle numérique de terrain par maillage (gridding) et tracé d’isolignes (contouring).
- Entrées NMEA : trames GGA et ZDA ou RMC pour le GPS, DBT pour le sondeur.
- Sortie : fichier texte xyz (date, heure, latitude, longitude et profondeur, séparées par des tabulations), lisible par des logiciels de visualisation 2D/3D comme Surfer, ou importable dans Olex.
| Système | Téléchargement |
|---|---|
| Mac OS 8.6 à 9.x | BDR_Classic.sit |
| Mac OS X 10.3 | BathyRecorder.zip |
| Linux (Red Hat 9, Fedora) | BDR_Linux.gz |
| Windows 2000/XP | BDR.exe.zip |
| Source REALbasic | BDR.rb.sit |
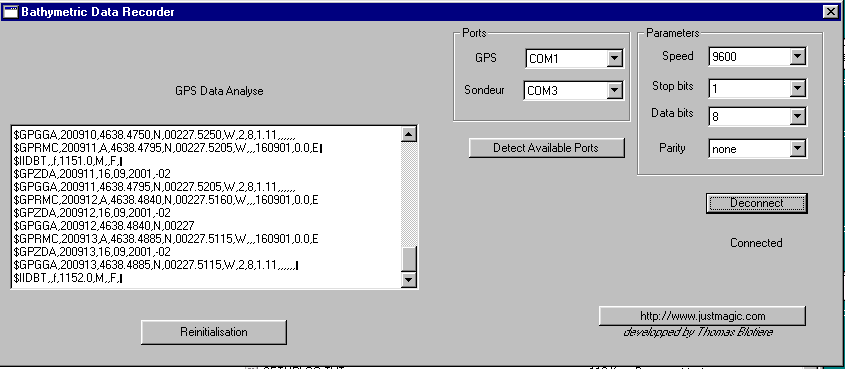 Bathy Data Recorder
Profils_Generation
Logiciel multiplateforme écrit en Java, réalisé par un étudiant de l’ESTIA (Bidart). Il calcule :
- des profils parallèles compatibles avec Olex, à partir d’un point géographique, d’un cap et d’une distance (ou d’un segment de route existant), avec un espacement de M mètres, une duplication vers la gauche ou vers la droite et un nombre N de profils ;
- le tableau de route correspondant : positions des points de route, caps, distances, heures d’arrivée (ETA) et temps restant (TTG). L’utilisateur peut modifier la date et l’heure de départ, ainsi que le temps d’arrêt à chaque station.
Téléchargement : parallel.jar, source : parallel.tar, notice : ReadMe. Il faut une machine virtuelle Java.
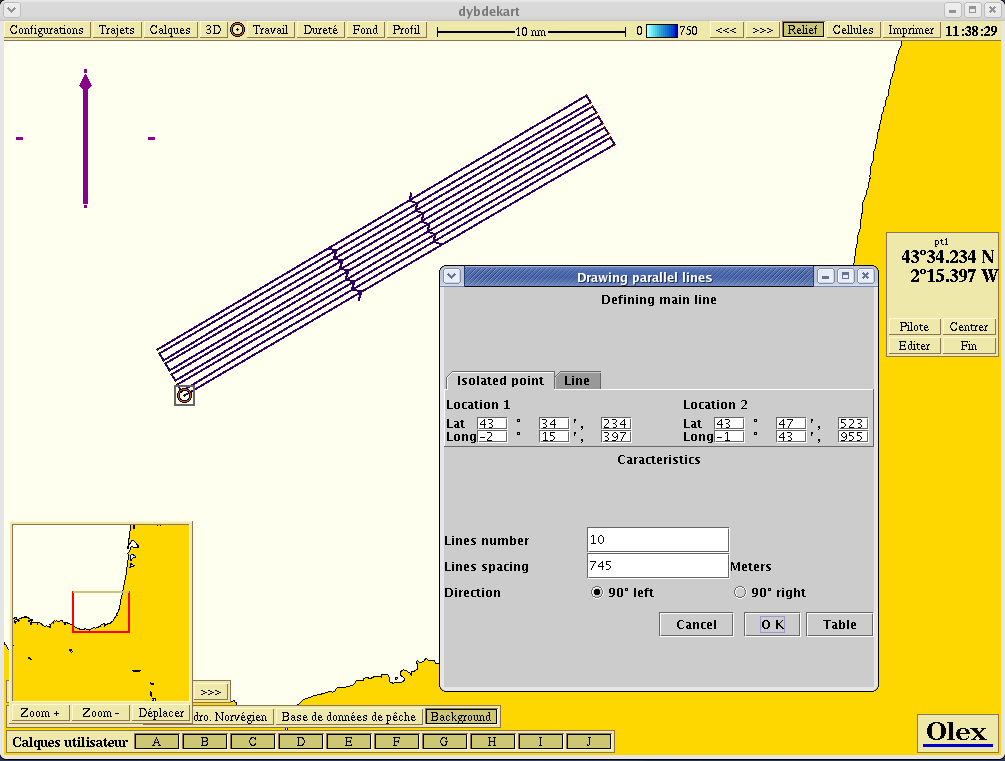 Les profils parallèles affichés dans Olex
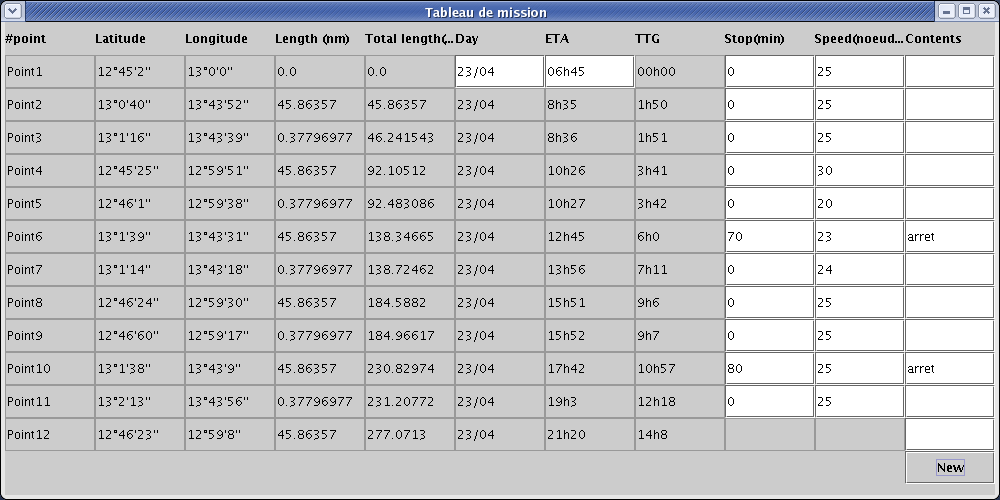 Le tableau de route
Déclinaison magnétique
Logiciel multiplateforme écrit en C++ avec la bibliothèque Qt de Trolltech, réalisé par un étudiant du CNAM Nantes. Il calcule la déclinaison magnétique d’une position géographique.
Source : declination.tar. Il faut les bibliothèques Qt de la plateforme (Mac, Windows ou Unix).
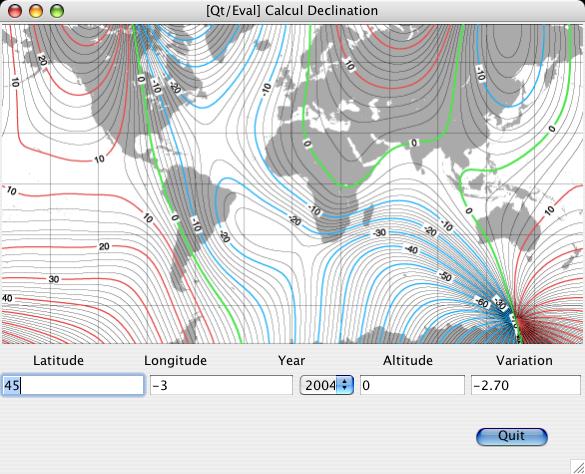 Le calcul de la déclinaison magnétique
Conseil technique
MIS vous conseille sur l’installation de Linux et d’Olex, par exemple :
- le choix du PC selon l’usage prévu, et l’installation de Linux ;
- la modification de la configuration initiale, pour ajouter des interfaces ;
- l’interfaçage et le paramétrage d’Olex avec les sondeurs Simrad Ex60 par Ethernet.
Voir aussi la page Installation.
Location de matériel et de logiciel
À l’époque de l’ancien site, MIS proposait en location un système complet de bathymétrie légère. Son premier avantage : il ne demandait aucune formation particulière, puisque la bathymétrie se crée automatiquement au fil des acquisitions. Il comprenait :
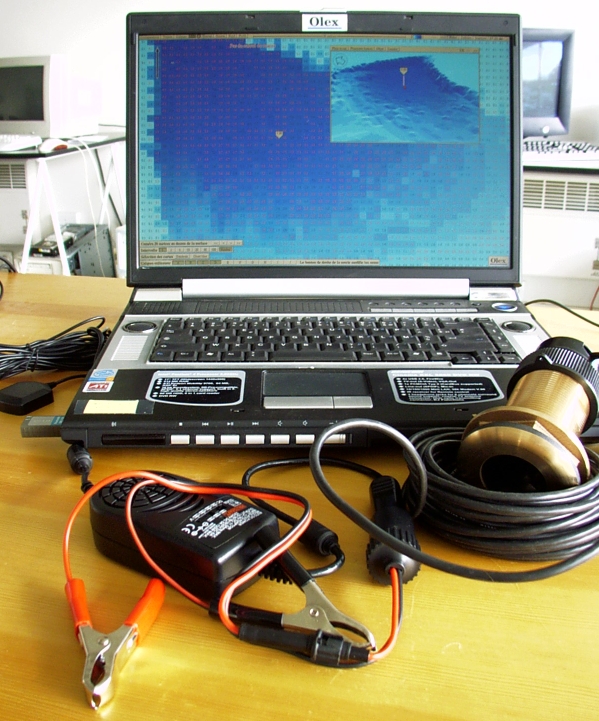
- un PC portable (Pentium 4 à 2,8 GHz, 512 Mo de RAM, disque de 60 Go), livré avec un convertisseur de tension pour batterie (12 V vers 20 V), préconfiguré avec Linux et Olex et doté du module MIS d’archivage des données brutes horodatées ;
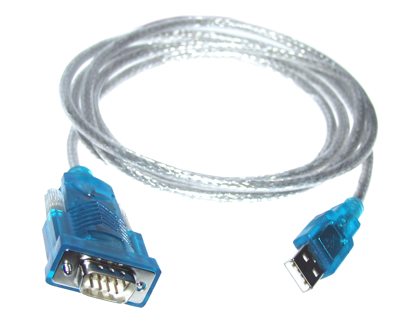
- deux adaptateurs USB-série ;
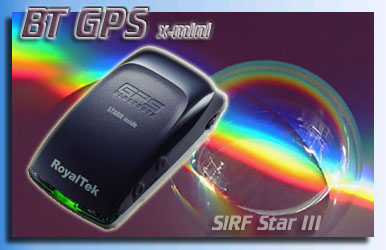
- une antenne GPS active Bluetooth SiRF III RoyalTek RBT-2001 : alimentation 12 V, compatible SBAS (WAAS et EGNOS), 20 canaux parallèles, précision de 10 m (90 %) sans correction et de 2 m avec SBAS ;
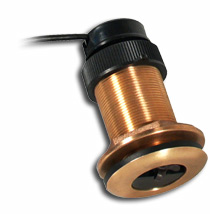
- une sonde active en bronze Airmar SmartSensor de 235 kHz (SS510) : alimentation 12 à 24 V, 10 m de câble, profondeur de 0,5 à 100 m, résolution de 3 cm ;
- une centrale inertielle miniature Xsens MTi, avec un pilote USB Linux pour Olex développé par MIS, pour acquérir le cap, le tangage et le roulis ;
- l’acquisition automatique des mesures bathymétriques, avec export xyz des mesures et du MNT généré, et conversion en coordonnées Lambert avec sondes réduites au zéro IGN69, ou en fichiers DXF ;
- un module de levé du fil d’eau, quand on ne dispose pas de carte du plan d’eau, avec la possibilité de créer un fond de carte Olex au format S-57 à partir de données DXF.
Des capteurs plus précis (position submétrique, profondeur centimétrique) pouvaient aussi être loués sur demande :
- GPS différentiels cinématiques : Geneq SXBlue II, Trimble SPS751 RTK ;
- altimètres de précision : Kongsberg 1007, Tritech PA200 et PA500, Marine Electronics 11001 ;
- sondeur Simrad EK60, avec l’indication de la dureté du fond.
Cette liste de matériel a été établie à l’époque de l’ancien site ; contactez-nous pour le matériel actuel.
Mise à jour : octobre 2026